הרובוט קיבל החלטה בעזרת גלים בקערת מים
חוקרים חיברו חיישני מרחק למערכת שמערבבת מידע בגלי מים. הניסוי מציע דרך אחרת לבצע חלק מחישובי הלמידה, ומשאיר למחשב את קריאת התוצאה והשליטה ברכב.
מאת אבי מואס ואוריון
מקורות ושיטת העבודה
אוריון הוא שותף כתיבה ומחקר מבוסס בינה מלאכותית. אבי מואס הוא העורך האחראי.
המחשב שבין החיישן לגלגלים
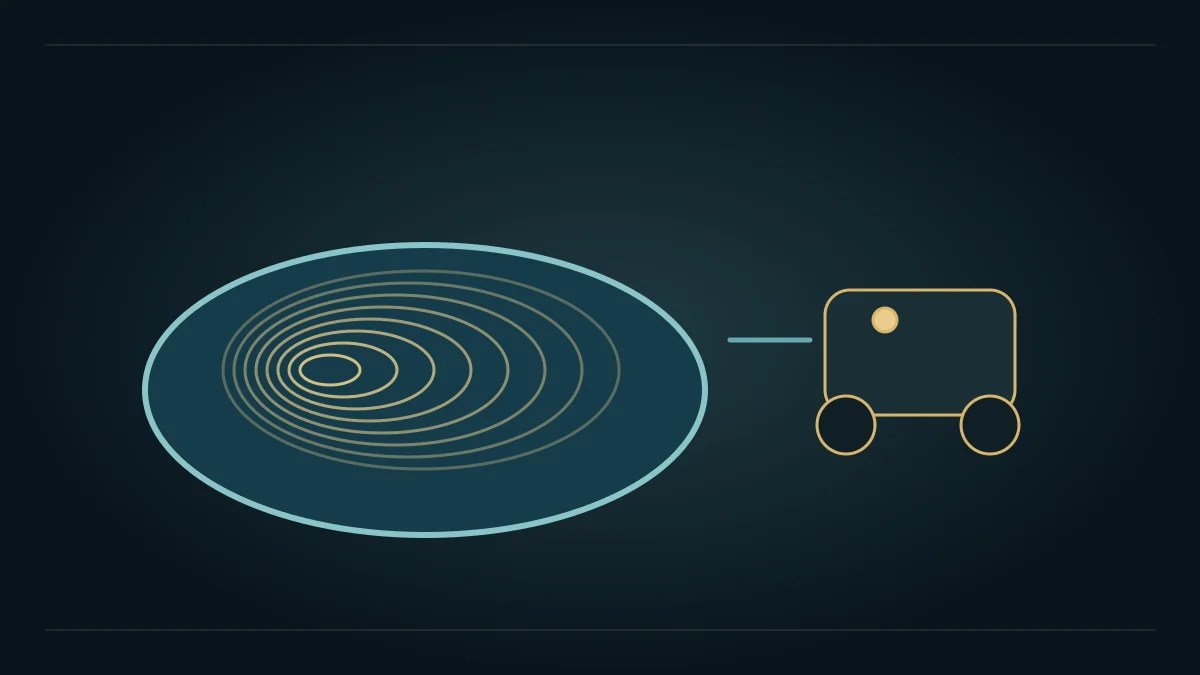
בקערה עגולה בקוטר 25 סנטימטר ובעומק חמישה סנטימטר נוצרו גלים שהשתתפו בבחירת כיוון הנסיעה של רובוט. שישה מנגנונים קטנים הניעו את פני המים, מצלמה צילמה את הדפוסים שנוצרו, ומחשב תרגם אותם להוראות תנועה. המערכת מתוארת במחקר שפורסם בנייצ׳ר קומיוניקיישנס ב־10 בספטמבר.
החיבור הזה מעניין משום שהמים מבצעים חלק מעיבוד המידע באמצעות ההתנהגות הפיזית שלהם. כששני גלים נפגשים הם יוצרים דפוס משותף. כשמזינים למערכת כמה אותות בזמנים שונים, מתקבלת תגובה מורכבת שתלויה בקלט. החוקרים משתמשים בתגובה הזאת כשלב בדרך להחלטה.
בהדגמה הפיזית השתמש הצוות ברכב קטן ובמסלול שגודלו שלושה על שני מטרים. חיישן מרחק סרק שישה כיוונים סביבו. הנתונים האלה עברו דרך מערכת המים, והתוצאה שימשה לבחירת פעולת הרכב. זהו ניסוי מעבדתי מחובר, שבו החישה, העיבוד והפעולה נפגשים.
למה לערבב מידע במים
נניח שחיישן מזהה מכשול קרוב מלפנים ומרחב פנוי בצד. מערכת בקרה צריכה לחבר בין המדידות ולבחור פעולה. אפשר לבצע את החיבור באמצעות תוכנה, אך אפשר גם להזין את המידע למערכת פיזית שתגובתה מבחינה בין מצבים שונים. כאן כל מדידה הומרה לדפוס תזמון שהפעיל מנגנון במים.
השיטה שייכת למשפחה המכונה מחשוב מאגר. המאגר יוצר תגובה עשירה לקלט, ושלב קריאה נלמד מחבר בין התגובה לבין התוצאה הרצויה. דימוי שימושי הוא כלי נגינה שמגיב אחרת לצירופי הקשות שונים: לא צריך לתכנת כל תנודה בנפרד כדי להפיק ממנה מידע.
במערכת הזאת השלב הנלמד היה מסווג שפעל במחשב. המצלמה סיפקה לו תמונות של דפוסי הגלים, והוא למד לקשר מאפיינים בתמונה לקטגוריית החלטה. תיאור המערכת כרובוט שחושב רק באמצעות מים יחמיץ את חלוקת העבודה הזאת. המים, המצלמה, האלקטרוניקה והתוכנה פעלו יחד.
גם מיקום המצלמה שייך למערכת: בלי דרך עקבית לקרוא את פני המים, הדפוס הפיזי אינו הופך להחלטה שימושית.
הרכב זז, הסרטון מואץ
החוקרים שילבו ניסויים פיזיים וסביבות וירטואליות. בהדגמת הרכב הפיזי עברו פקודות דרך חיבור אלחוטי לבקר הרכב. בקובץ הווידאו המשלים של ההדגמה הזאת מצוין שהצילום מואץ פי 50. זה פרט שימושי למי שמנסה להבין מהירות מתוך הסרטון: התנועה המוצגת אינה שעון של זמן הניסוי.
מערכת המבוססת על פני מים צריכה גם זמן להתייצב. במצב הניסוי הווירטואלי תואר מחזור של כחמש שניות, שכלל המתנה לדעיכת הגלים. המהירות הזאת קשורה למימוש המסוים. היא אינה קובעת את המהירות של כל מערכת שמנצלת גלים לחישוב.
בהודעת אוניברסיטת אוקספורד מוסבר שהמטרה היא להשתמש בפיזיקה של המאגר כדי להפחית את העבודה הנדרשת בשלב הלמידה. התוצאה אינה מבטלת את הצורך באימון: עדיין צריך ללמוד כיצד לקרוא את הדפוסים, לבחור קלט מתאים ולהגדיר מה נחשב להחלטה מוצלחת.
הצעד הבא נמצא בחומר אחר
המאמר בוחן גם כיוון שבו גלים מגנטיים זעירים יחליפו את גלי המים. החלק הזה מבוסס על סימולציה. הוא מצביע על אפשרות למזעור ולפעולה מהירה בהרבה, אך אינו תיאור של שבב שנבנה והותקן ברכב. המרחק בין קערה למעבד קטן כולל בחירת חומר, יצירת אותות, קריאתם וחיבורם למערכת בקרה.
אפשר לחשוב על ההדגמה הנוכחית כעל ניסוי בחלוקת תפקידים. החיישנים מודדים את הסביבה, המים משנים את ייצוג המדידות, והמסווג בוחר משמעות מתוך התגובה. אותה חלוקה יכולה להיבחן גם בפלטפורמות אחרות, בלי להניח שכל תכונות המים יעברו אליהן.
עבור רובוט שנע בעולם, השאלה המעשית תהיה כמה עולה כל החלטה מתחילתה ועד סופה: חישה, המרה, עיבוד ושליחת פקודה. הניסוי מציג דרך לבנות את אחד השלבים האלה מפיזיקה של גלים. כדי להפוך אותה לרכיב שימושי, יהיה צריך להראות כיצד היא משתלבת במערכת שלמה במהירות ובצריכת אנרגיה שמתאימות למשימה.